
机器人行业封面 — CNC 加工服务

行业

机器人行业方案

CNC 机加工 · 快速打样 · 装配

采购情境

让每个机器人接口都具备可重复装配的基础。

机器人零件需要在轴承、电机、传感器和末端工具之间形成完整的装配关系。我们结合总成堆叠关系规划加工基准、配合敏感特征和检验依据,支持样件验证、定型和后续批量协同。

版本受控
图纸版本
牌号确认
材料规范
计划约定
检验范围
计划评审
交付计划

面向机器人与自动化的 CNC 加工,零件包括关节壳体、支架、末端执行器与传感器安装件。明确轴承配合、安装基准、刚性与线缆空间后,再选择加工与检验路线。

应用场景

我们为 机器人 制造什么

机器人关节壳体与连杆部件

机器人手臂部件

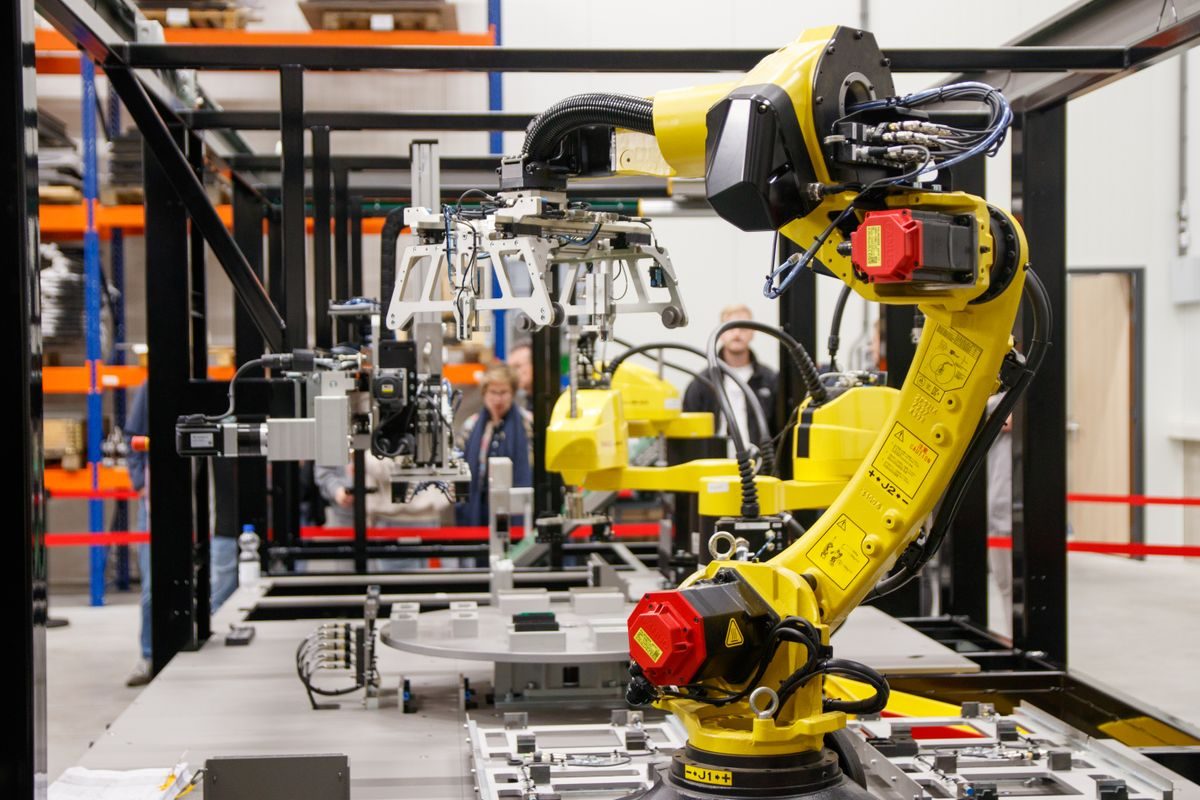
针对机械臂连杆、关节壳体和安装支架,重点核对轴承配合、基准面以及受力路径附近的刚性要求。 机器人总成会放大接口上的微小偏差,并最终影响定位、运动或维护。评审时需要把零件放回关节、驱动、传感器或末端工具的总成关系中确认。

投产前会明确主加工基准,以及向下一层总成传递载荷或定位的关键接口。

ROV 推进器壳体与水下机械臂

水下 ROV 与 AUV

针对水下 ROV/AUV,重点评审密封界面、耐腐蚀环境、承压特征及后续维护装配的可行性。 机器人总成会放大接口上的微小偏差,并最终影响定位、运动或维护。评审时需要把零件放回关节、驱动、传感器或末端工具的总成关系中确认。

结合实际工况,把材料、表面、密封和搬运要求转化为可执行的前期评审项。

机器人末端执行器与夹爪

机器人执行器与末端件

针对夹爪、快换盘和协作机器人末端工具,重点确认重复定位接口、夹持面和线缆避让空间。 机器人总成会放大接口上的微小偏差,并最终影响定位、运动或维护。评审时需要把零件放回关节、驱动、传感器或末端工具的总成关系中确认。

我们会识别需要与电子件、夹具或箱体对齐的特征,并确认相应的检验方式。

AGV/AMR 底盘与驱动壳体

AGV/AMR 底盘部件

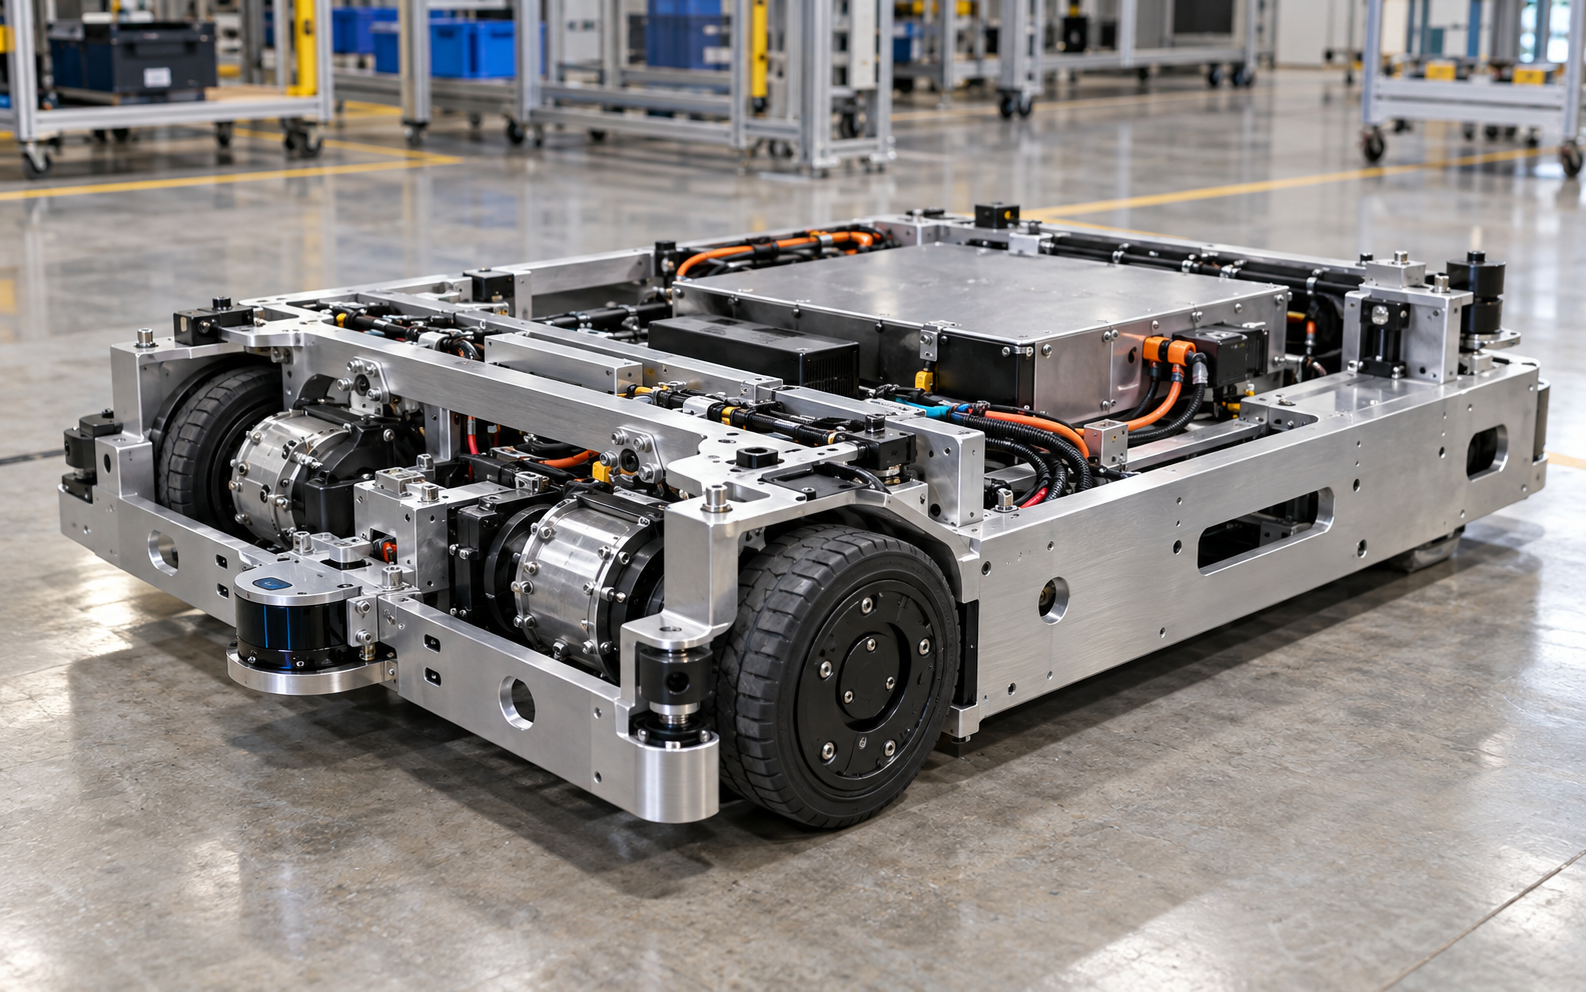
针对 AGV/AMR 底盘,重点协调车轮与电机安装、电池空间、传感器位置及总装基准。 机器人总成会放大接口上的微小偏差,并最终影响定位、运动或维护。评审时需要把零件放回关节、驱动、传感器或末端工具的总成关系中确认。

同时核对安装空间、公差累积,以及最可能影响现场装配的尺寸关系。

协作机器人安全外壳

协作机器人安全外壳

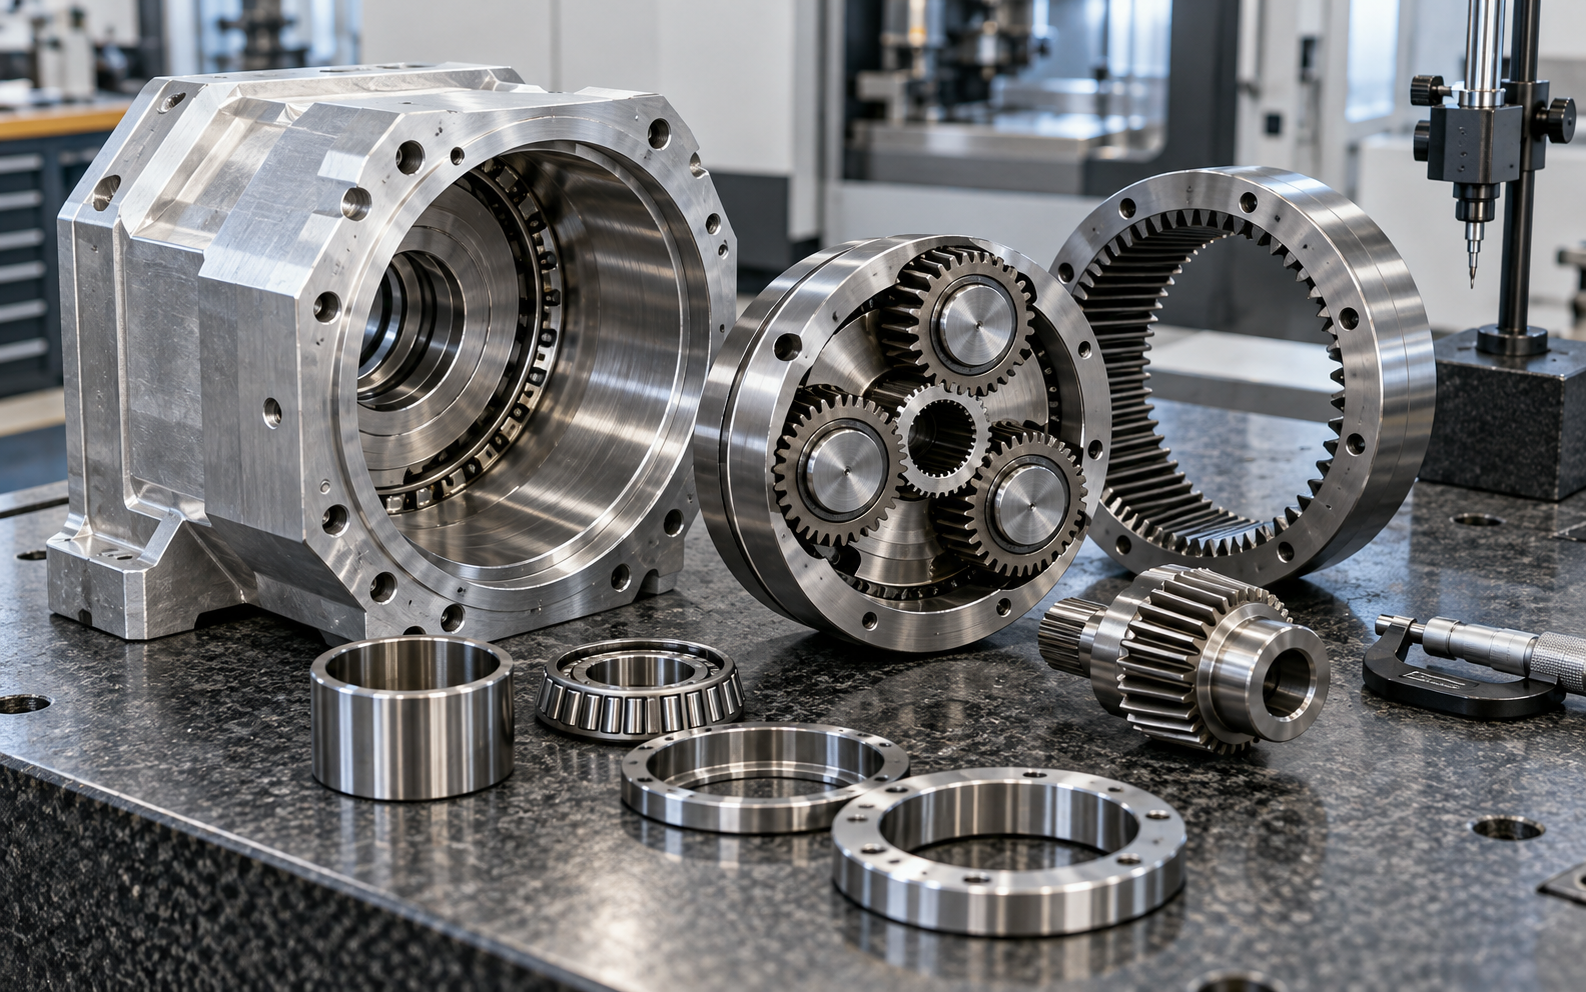
针对行星减速器壳体与行星架,重点关注轴承座、齿轮中心关系、跳动敏感特征和检验基准。 机器人总成会放大接口上的微小偏差,并最终影响定位、运动或维护。评审时需要把零件放回关节、驱动、传感器或末端工具的总成关系中确认。

项目会明确哪些接触面、配合接口和外观面需要重点过程控制及对应的检验依据。

机器人测试与标定夹具

机器人测试与标定夹具

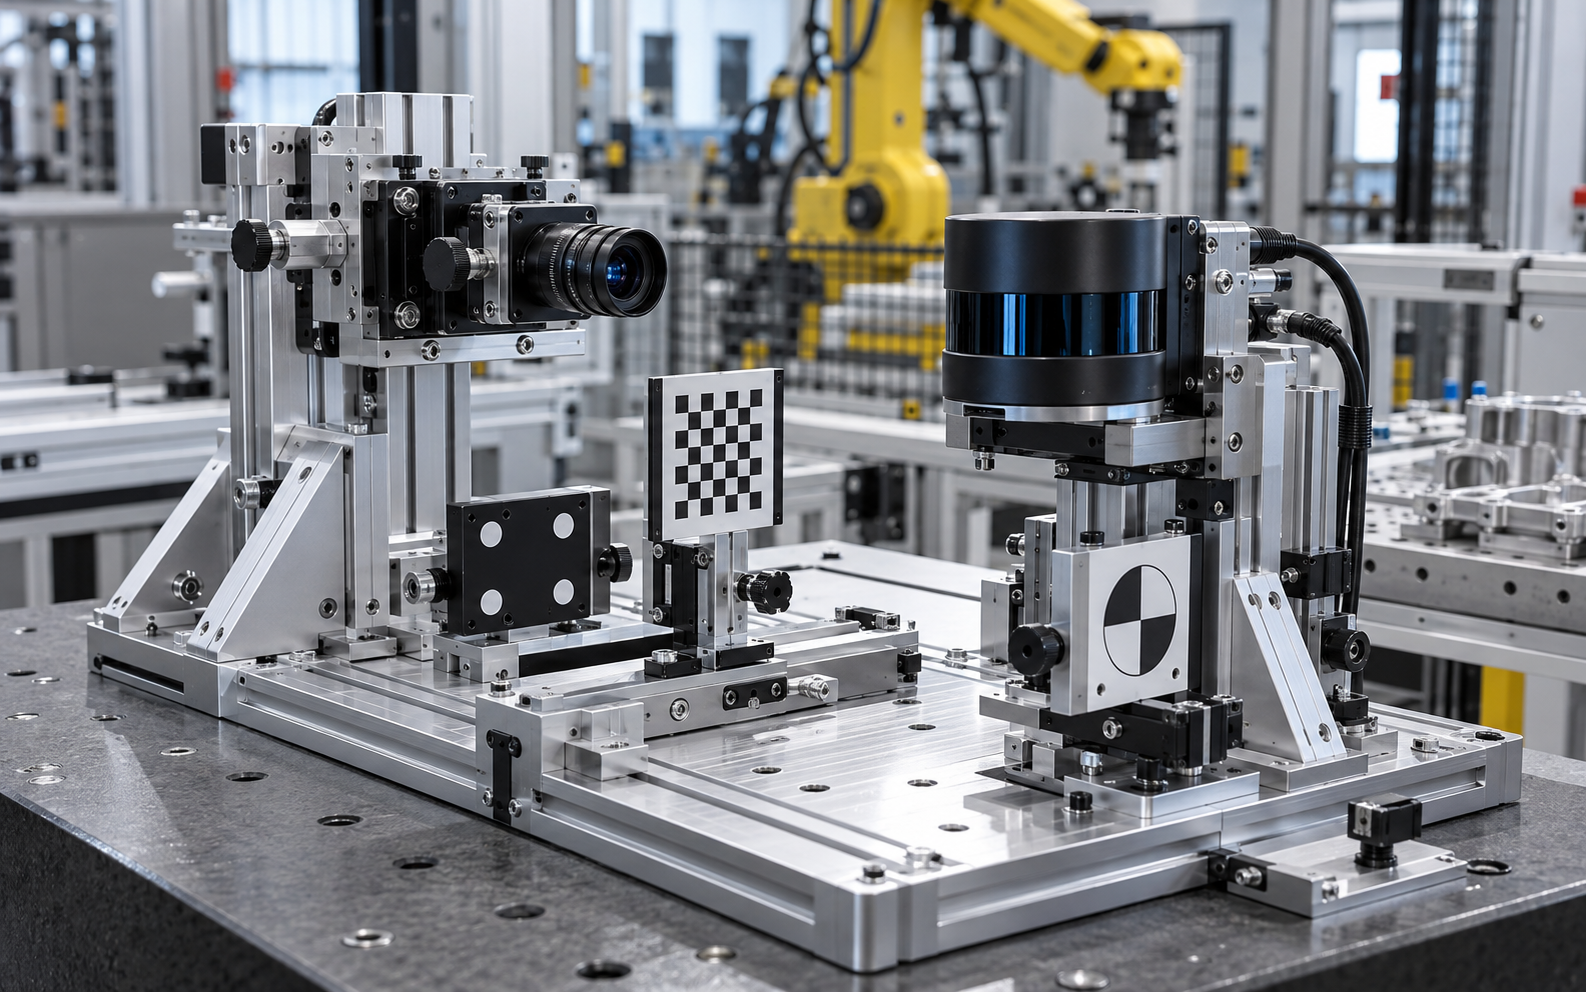
针对视觉与激光雷达支架,重点保护光学基准、视场对准、热稳定性和线缆走线空间。 机器人总成会放大接口上的微小偏差,并最终影响定位、运动或维护。评审时需要把零件放回关节、驱动、传感器或末端工具的总成关系中确认。

最终将关键几何关联到可落地的加工顺序、测量方法和约定的交付文件范围。

我们的工作方式

材料、公差与协作

面向机器人与自动化的 CNC 加工,零件包括关节壳体、支架、末端执行器与传感器安装件。明确轴承配合、安装基准、刚性与线缆空间后,再选择加工与检验路线。

可评估哪些零件?

泰普锐可审核关节壳体、支架、末端执行器与传感器安装件的受控图纸。项目适配取决于几何、材料、数量和验收要求,行业名称本身不能代表项目认证。

材料与表面处理选择

轻量结构可评估铝合金,承受磨损的特征可评估钢材,绝缘位置可评估工程塑料。请指定牌号、材料状态、处理标准、涂层厚度和保护区域。未经批准不得更换材料或调整功能表面。

询价应提供哪些资料?

提供二维图纸、STEP 模型、版本、数量、关键特征、目的地和检验计划。本类项目重点包括轴承配合、安装基准、刚性与线缆空间;特殊测试、洁净度与客户文件要求应单独说明。

如何控制样件到量产的一致性?

确认首件验收流程、基准策略、检验范围与批次标识,以批准的图纸和样件作为受控依据。资质、法规、泄漏或性能测试要求均须在接单前确认。

图纸评审

讨论 机器人 零件的加工要求

请提供当前图纸版本、STEP 模型、材料牌号、数量和检验范围。工程团队在一个工作日内初步回复;制造假设在图纸评审后确认。

申请制造评审